Description
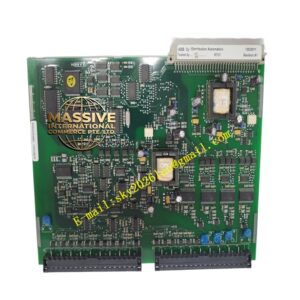
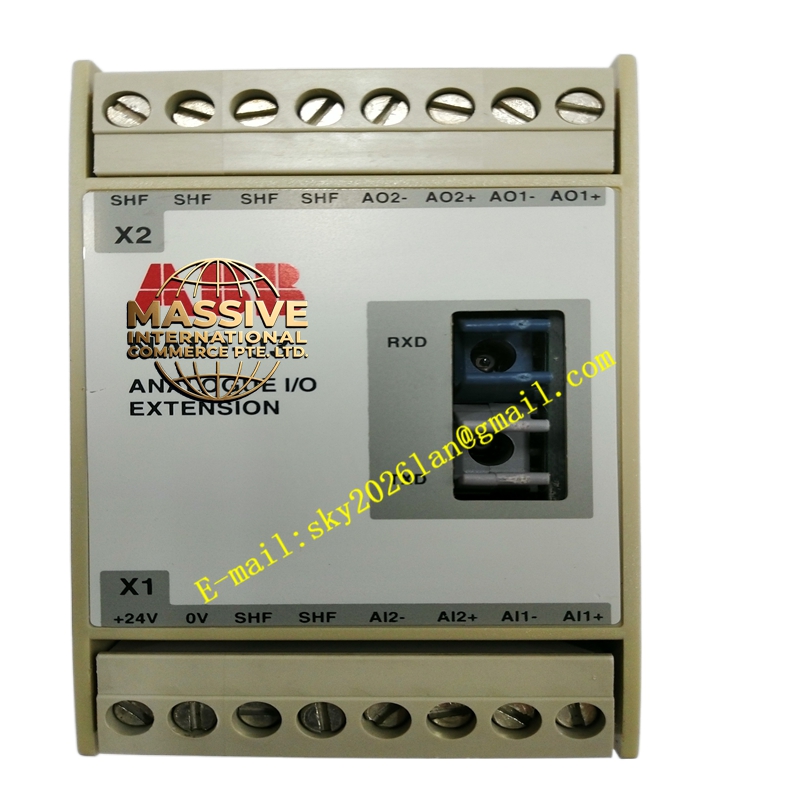
ABB NAIO-03
- Technical Specifications:
- Analog Inputs: 3 channels (AI1, AI2, AI3)
- Input Types: 0–10 V, 2–10 V, 0–20 mA, 4–20 mA, ±10 V (jumper or parameter selectable per channel)
- Input Impedance: Voltage ≈100 kΩ; Current ≈250 Ω (internal shunt)
- Resolution: 10-bit A/D (some RDCU versions 12-bit with oversampling)
- Accuracy: ±0.5 % FS
- Max Voltage on current input: ≤30 V DC (damage limit)
- Analog Outputs: 2 channels (AO1, AO2)
- Output Types: 0–20 mA / 4–20 mA (parameter selectable)
- Load Capability: ≤500 Ω (for 20 mA output)
- Resolution: 10-bit D/A
- Accuracy: ±0.5 % FS
- Isolation: Analog I/O isolated from drive power section (≥500 V DC working); channel-to-channel NOT isolated (share AGND)
- Connectors: Screw terminals on RDCO piggyback board or direct 10-pin header on RDCU
- Power: From drive control unit (5 V / 24 V DC internally derived)
- Operating Temp.: –20 °C to +60 °C (same as drive control unit environment)
- Dimensions: ≈80 × 50 mm PCB (plugs vertically into RDCO or RDCU socket)
- Analog Inputs: 3 channels (AI1, AI2, AI3)
- Functional Features:
- Assignable functions — e.g., AI1 = External speed reference; AI2 = Process feedback (PID); AI3 = Torque trim
- AO can be mapped to: Motor speed (rpm or Hz), Motor current, DC link voltage, Output frequency, Fault code (scaled)
- Software scaling & offset per channel in drive parameter group (e.g., Group 15 for AI, Group 16 for AO on ACS800)
- Open-circuit detection on 4–20 mA inputs (drive can flag “AI < 3.6 mA” as sensor break)
- Application Scenarios:
- External 4–20 mA speed reference from DCS / PLC to VFD
- PID process control — AI2 gets 4–20 mA from pressure/flow transmitter; drive runs in PID mode
- AO sends motor current or speed signal to external panel meter / recorder
- Retrofit of older ACS600/ACS800 where more analog I/O than standard onboard is needed
- Material & Structure / Working Principle / Installation / Precautions:
- Power down drive before inserting/removing NAIO-03 into RDCO/RDCU socket — electrostatic damage risk
- After installation, power up; in drive parameter menu navigate to I/O configuration → detect option boards → assign AI/AO functions and ranges
- Wire 4–20 mA transmitter loop: + from Tx → AIx(+), – from Tx → AIx(–) / AGND; ensure loop power supplied externally or by drive (drive does NOT supply loop power on NAIO-03 — external PSU or 2-wire Tx self-powered)
- For AO: connect + to recording device +, – to device –; ensure total loop resistance <500 Ω
- Precautions:
- Do NOT apply >30 V to current-input terminals — damages shunt resistor
- Verify jumper settings (if any) match intended signal type (some versions auto-detect via parameter; older need jumper)
- If AI is used for critical speed reference, consider adding analog input filtering (parameter) and watch for wire break alarm
- For 4–20 mA 2-wire Tx: ensure Tx is loop-powered (has its own 24 V DC) — NAIO-03 does NOT provide excitation on current inputs (unlike some HAI805 modules)