Description
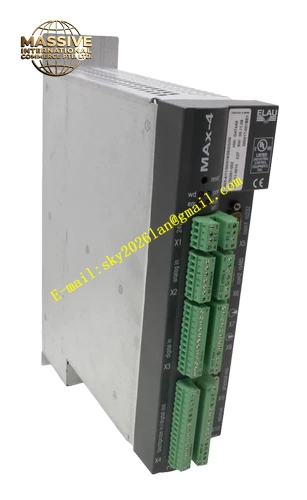
ELAU MAX‑4‑11‑03‑016‑08‑0‑0‑00
Technical Specifications:‑Embedded‑Profive‑T5‑processor‑hardware‑platform,‑32‑MB‑RAM,‑16‑MB‑flash‑program‑memory,‑VxWorks‑real‑time‑multi‑task‑operating‑system,‑24 V‑DC‑control‑power‑supply,‑SERCOS‑4‑M‑baud‑fiber‑optic‑communication‑interface‑for‑MC‑4‑servo‑drives,‑RJ45‑Ethernet‑interface‑for‑PC‑program‑download‑and‑HMI‑connection,‑basic‑digital‑input‑output‑channels,‑08‑version‑hardware‑without‑Profibus‑DP‑expansion‑option‑circuit,‑protection‑grade‑IP20,‑cabinet‑rack‑mount‑installation,‑operating‑ambient‑temperature‑0 °C‑45 °C,‑unit‑net‑weight‑2.1 kg.‑Maximum‑controllable‑axis‑quantity‑8‑servo‑axes.
Functional Features:‑Deterministic‑real‑time‑multi‑task‑motion‑control‑operating‑system‑guarantees‑stable‑multi‑axis‑coordinated‑motion‑calculation‑for‑up‑to‑8‑servo‑axes.‑SERCOS‑fiber‑optic‑bus‑realizes‑high‑speed‑anti‑interference‑digital‑data‑exchange‑with‑connected‑MC‑4‑series‑servo‑drives.‑Supports‑rich‑motion‑control‑functions‑including‑multi‑axis‑synchronization,‑electronic‑cam‑profile‑execution,‑electronic‑gear‑synchronization‑and‑flying‑shear‑motion‑process.‑Ethernet‑interface‑provides‑program‑download,‑online‑debug‑diagnosis‑and‑human‑machine‑interface‑data‑interaction‑channel.‑Built‑in‑digital‑input‑output‑terminals‑process‑machine‑safety‑interlock‑and‑logic‑trigger‑signals.‑Internal‑flash‑memory‑stores‑user‑motion‑application‑program‑and‑all‑system‑configuration‑parameters.‑Complete‑fault‑event‑history‑memory‑supports‑equipment‑failure‑trace‑analysis‑work‑on‑production‑site.‑Optimized‑hardware‑resource‑allocation‑realizes‑cost‑effective‑solution‑for‑medium‑scale‑multi‑axis‑automation‑machinery‑without‑field‑bus‑expansion‑requirement.
Application Scenarios:‑Medium‑size‑packaging‑machinery‑multi‑axis‑motion‑control‑systems,‑medium‑format‑printing‑auxiliary‑multi‑axis‑drive‑equipment,‑textile‑automation‑multi‑axis‑production‑machines,‑automated‑assembly‑equipment‑with‑8‑and‑below‑servo‑axes,‑special‑purpose‑multi‑axis‑processing‑machinery‑without‑Profibus‑DP‑field‑bus‑connection‑demand.
Performance Parameters:‑Deterministic‑real‑time‑motion‑control‑cycle‑time,‑CE‑and‑UL‑industrial‑safety‑certification‑compliance.
Material Composition:‑Cold‑rolled‑steel‑sheet‑metal‑cabinet‑mount‑housing‑structure,‑multi‑layer‑high‑speed‑digital‑printed‑circuit‑board‑assembly,‑aluminum‑alloy‑processor‑heat‑dissipation‑radiator‑parts,‑reinforced‑plastic‑terminal‑blocks‑and‑connector‑housing‑components.
Structural Features:‑Standard‑compact‑cabinet‑rack‑mount‑mechanical‑structure.‑Front‑panel‑multi‑group‑LED‑indicator‑lamps‑display‑power‑supply‑status,‑system‑operation‑state,‑SERCOS‑bus‑communication‑status‑and‑fault‑alarm‑information.‑SERCOS‑fiber‑optic‑port‑and‑RJ45‑Ethernet‑port‑arrange‑on‑unit‑front‑panel‑area.‑Digital‑I/O‑signal‑terminal‑blocks‑arrange‑on‑front‑side‑for‑convenient‑on‑site‑wiring‑operation.‑No‑reserved‑hardware‑slot‑for‑Profibus‑DP‑field‑bus‑expansion‑option‑card‑due‑to‑08‑hardware‑version‑definition.‑Internal‑16‑MB‑flash‑memory‑chip‑stores‑user‑program‑and‑system‑configuration‑data.
Working Principle:‑MAX‑4‑controller‑executes‑user‑motion‑application‑program‑under‑VxWorks‑real‑time‑operating‑system‑environment.‑It‑calculates‑position‑set‑point‑value‑for‑each‑controlled‑servo‑axis‑according‑to‑pre‑programmed‑motion‑logic‑and‑multi‑axis‑synchronization‑rules.‑Calculated‑motion‑command‑data‑transmits‑to‑each‑corresponding‑MC‑4‑servo‑drive‑through‑SERCOS‑fiber‑optic‑bus‑within‑deterministic‑real‑time‑control‑cycle.‑Controller‑receives‑actual‑axis‑position‑and‑equipment‑status‑feedback‑data‑returned‑from‑each‑servo‑drive‑and‑completes‑multi‑axis‑coordination‑computation‑in‑every‑control‑cycle‑period.‑It‑processes‑digital‑interlock‑input‑signals‑meanwhile‑and‑activates‑pre‑defined‑safety‑response‑logic‑when‑fault‑trigger‑signal‑detected.‑Ethernet‑interface‑completes‑program‑download,‑online‑debug‑diagnosis‑and‑HMI‑data‑exchange‑function‑with‑external‑PC‑and‑human‑machine‑interface‑device.‑This‑hardware‑version‑does‑not‑support‑Profibus‑DP‑field‑bus‑expansion‑card‑installation‑and‑operation.